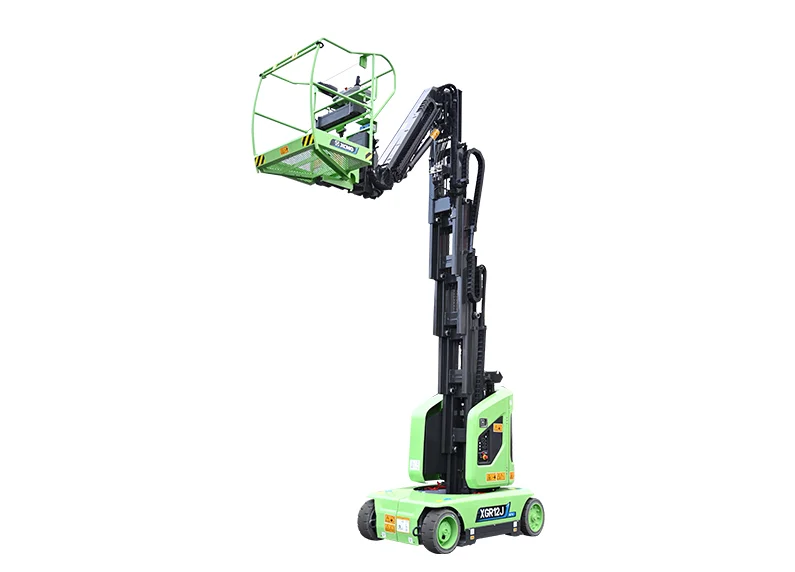
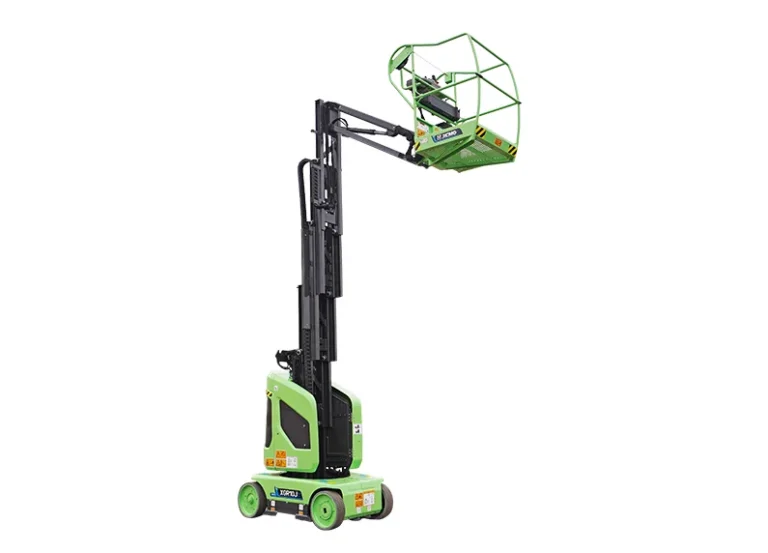
Elevador de mastro autopropelido com configuração de mastro e braço articulado. Altura máxima de trabalho de 12,65 m, altura da plataforma de 10,65 m, capacidade ilimitada da plataforma de 200 kg. O mastro assegura a elevação vertical; o braço articulado estende-se horizontalmente para permitir o alcance por cima de estantes, condutas e divisórias. Dimensões quando retraída: 3,76 m de comprimento, 1,2 m de largura, 2 m de altura. Peso próprio de 4 890 kg. Acionamento elétrico por bateria de 48 V / 265 Ah — tensão superior à dos modelos irmãos XGR08J e XGR10J para suportar a máquina de maiores dimensões e a lança articulada. Capacidade de subida em declive de 25 por cento.
A XGR12J é uma plataforma elevatória autopropulsada com mastro vertical, com uma configuração de mastro e braço articulado. A altura máxima de trabalho é de 12,65 m, a altura da plataforma é de 10,65 m, com uma capacidade de elevação ilimitada de 200 kg. O mastro assegura a elevação vertical e o braço articulado estende-se horizontalmente, proporcionando um alcance para passar por cima de condutas, estantes ou divisórias que um mastro vertical puro não consegue ultrapassar.
As dimensões quando guardado são 3,76 m de comprimento, 1,2 m de largura e 2 m de altura. O peso próprio é de 4 890 kg. A propulsão é elétrica, alimentada por um conjunto de baterias de 48 V / 265 Ah — uma tensão superior à dos modelos XGR08J e XGR10J (ambos de 24 V) para suportar a máquina de maiores dimensões e a função de lança articulada. A capacidade de subida em declive é de 25 por cento (14 graus). O raio de viragem é de 1,7 / 2,75 m à frente e 0,82 / 2,02 m atrás.
Concebido para trabalhos em espaços interiores e parcialmente obstruídos, em que o alcance até uma altura de plataforma de 10,65 m, acrescido do braço horizontal, constitui a restrição determinante: estantes de grande altura em armazéns, ultrapassando obstruções; serviços aéreos em fábricas, em torno de equipamento fixo; e trabalhos de adaptação em átrios e espaços com tetos altos, onde os mastros exclusivamente verticais não conseguem alcançar a superfície de trabalho.